
座標系統
裝置應以 Y 軸朝上的右手座標系統回報裝置加速度。角速度遵循繞這些軸的右手 定則。| 遊戲台座標系統 | 掌上型裝置座標系統 |
|---|---|
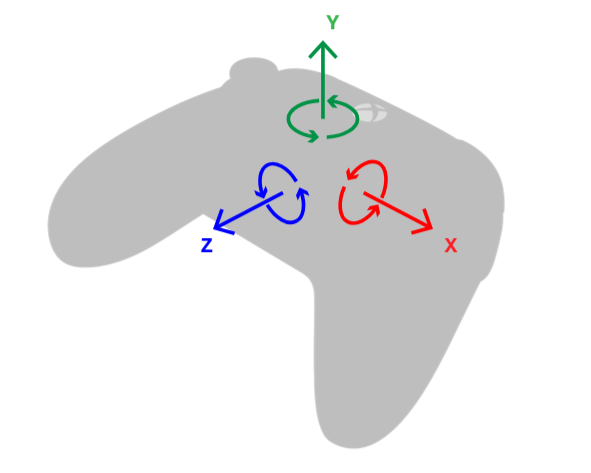 | 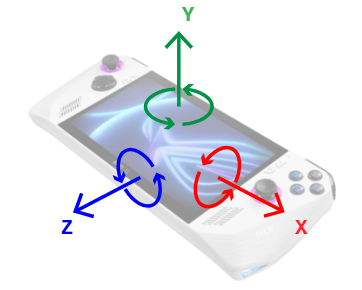 |
- 裝置平放在桌上:
- 靜止時的角速度為
- 接著,將裝置向上舉起:增加
- 接著,讓裝置落下:減少
- 旋轉裝置,使頂端邊緣懸空,底部邊緣接觸表面:
- 移動時,角速度 X 變為正值:
- 回到平放狀態。
- 旋轉裝置,使左側邊緣懸空,右側邊緣接觸表面:
- 移動時,角速度 Z 變為負值:
- 回到平放狀態。
- 順時針旋轉裝置 (與右手定則相反)
- 移動時,角速度 Y 變為負值:
備註
裝置振動造成的雜訊
裝置中的低頻震動或嗡嗡聲 (例如由觸覺回饋所造成) 可能會引起陀螺儀雜訊並 影響精確度。- 可能的硬體緩解措施:透過刻意安排感應器位置,或以減震填充材料包覆感應器周圍, 將感應器與觸覺回饋機構隔離
- 可能的軟體緩解措施:使用低通濾波器
登錄機碼
[!IMPORTANT] 如果您的裝置必須通過 Windows Hardware Quality Lab 認證, 請新增下述登錄機碼。GameInput 會轉換裝置符合 WHQL 的輸出,以符合遊戲開發人員預期的 輸出。 廠商識別碼 (VID) 為 VVVV、產品識別碼 (PID) 為 PPPP、使用方式頁面為 UUUU,且使用方式識別碼為 XXXX 之裝置的對應,會從登錄中的下列位置讀取:
[!TIP]
下列子機碼適用於裝置已上市的製造商。如果裝置尚未
發行,則應正確回報上述座標系統,並應通過相關測試。